作者注:以 NVIDIA FOX 的 SMT 產線參考示例爲例,講清多智能體落地生產現場時,管理智能體、專業智能體與人工審覈點如何劃分。
一塊電路板在 AOI 工位報警後,團隊要查檢測圖像、翻生產記錄、調度返修,還要追查爐溫是否異常。證據散落在多個系統裏,真正耗時的往往是協調。2026 年 11 月 4 日,NVIDIA 公開介紹了 Factory Operations Blueprint(簡稱 FOX),給出 管理智能體 + 專業智能體 + 人工審覈點 的參考架構。
這不是又一篇多智能體概念科普。 本文以官方公開的 SMT(表面貼裝)產線示例爲事實基礎,並把其中的分工方法整理成可執行的落地步驟。文中的審覈判定方法和上線節奏屬於我們的實踐建議,會與 FOX 的官方能力分開說明。
核心價值:讀完本文,你將學會按職責邊界拆分智能體,按風險等級設置人工審覈點,並完成從影子運行到受控執行的落地規劃。
多智能體落地生產現場的核心要點
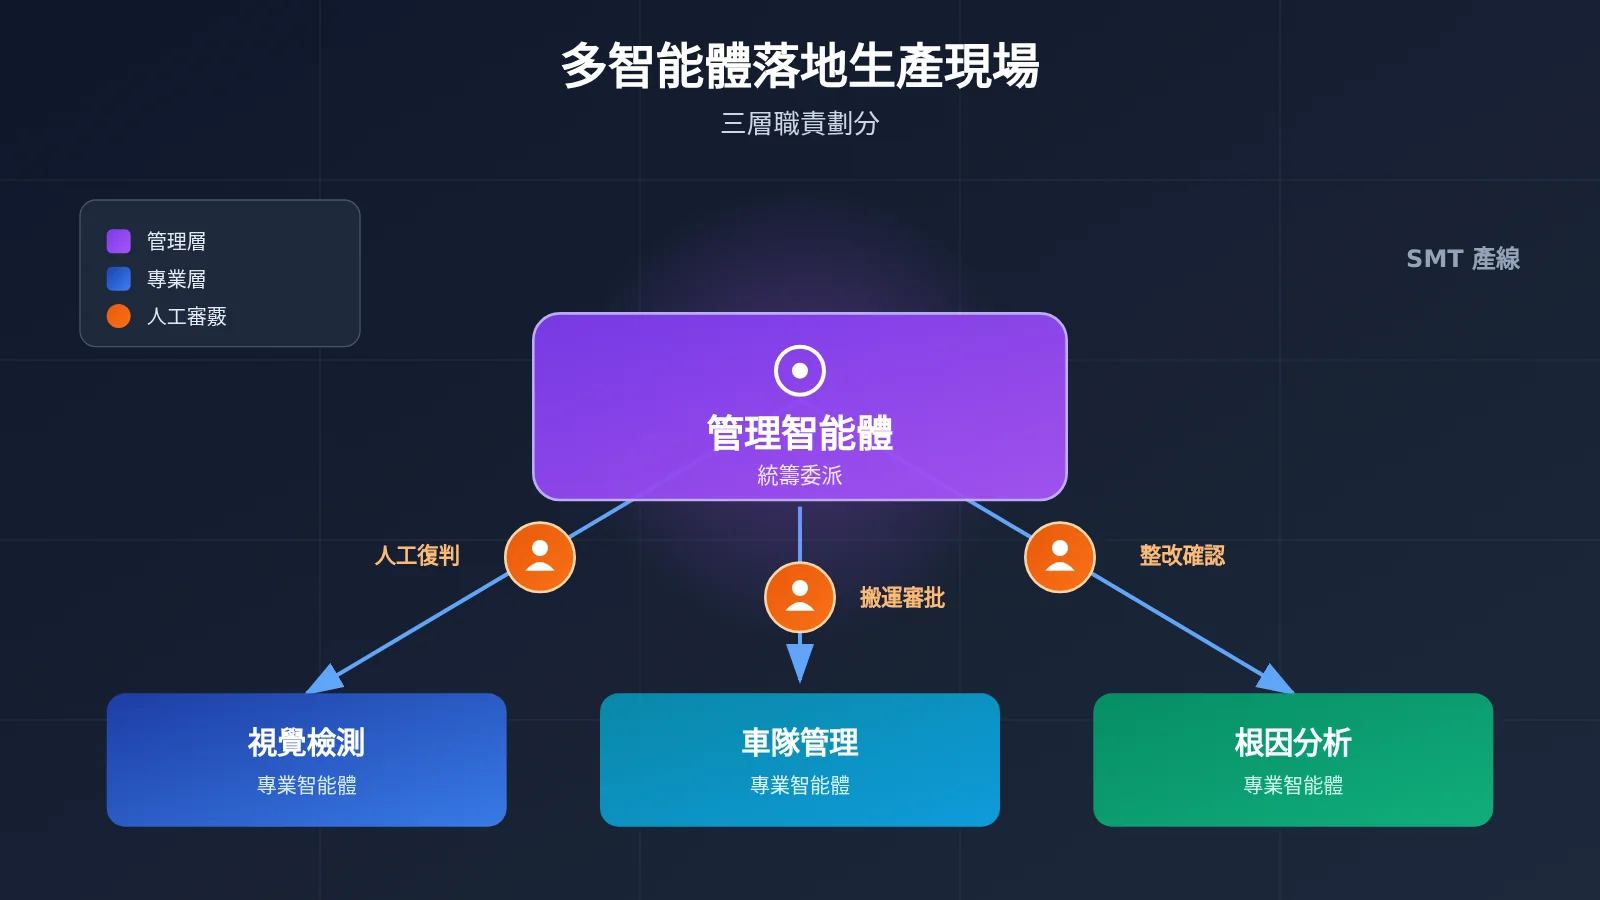
劃分多智能體的關鍵,是先明確誰負責統籌、誰負責專業判斷、誰承擔最終責任。下表是三類角色的基本分工,後文的步驟都圍繞它展開。
| 角色 | 主要職責 | 不應承擔的職責 | 落地價值 |
|---|---|---|---|
| 管理智能體 | 理解任務、制定計劃、委派任務、彙總結果 | 替代專業模型做細分判斷 | 串聯跨系統證據,減少人工協調 |
| 專業智能體 | 在限定上下文內完成檢測、調度、分析,並返回證據 | 越權決定整體流程或修改全局策略 | 判斷可驗證,也便於單獨替換 |
| 人工審覈點 | 處理不確定結論,審批高風險動作,確認整改方案 | 逐條複覈所有低風險結果 | 守住安全和質量責任邊界 |
多智能體中的管理智能體負責什麼
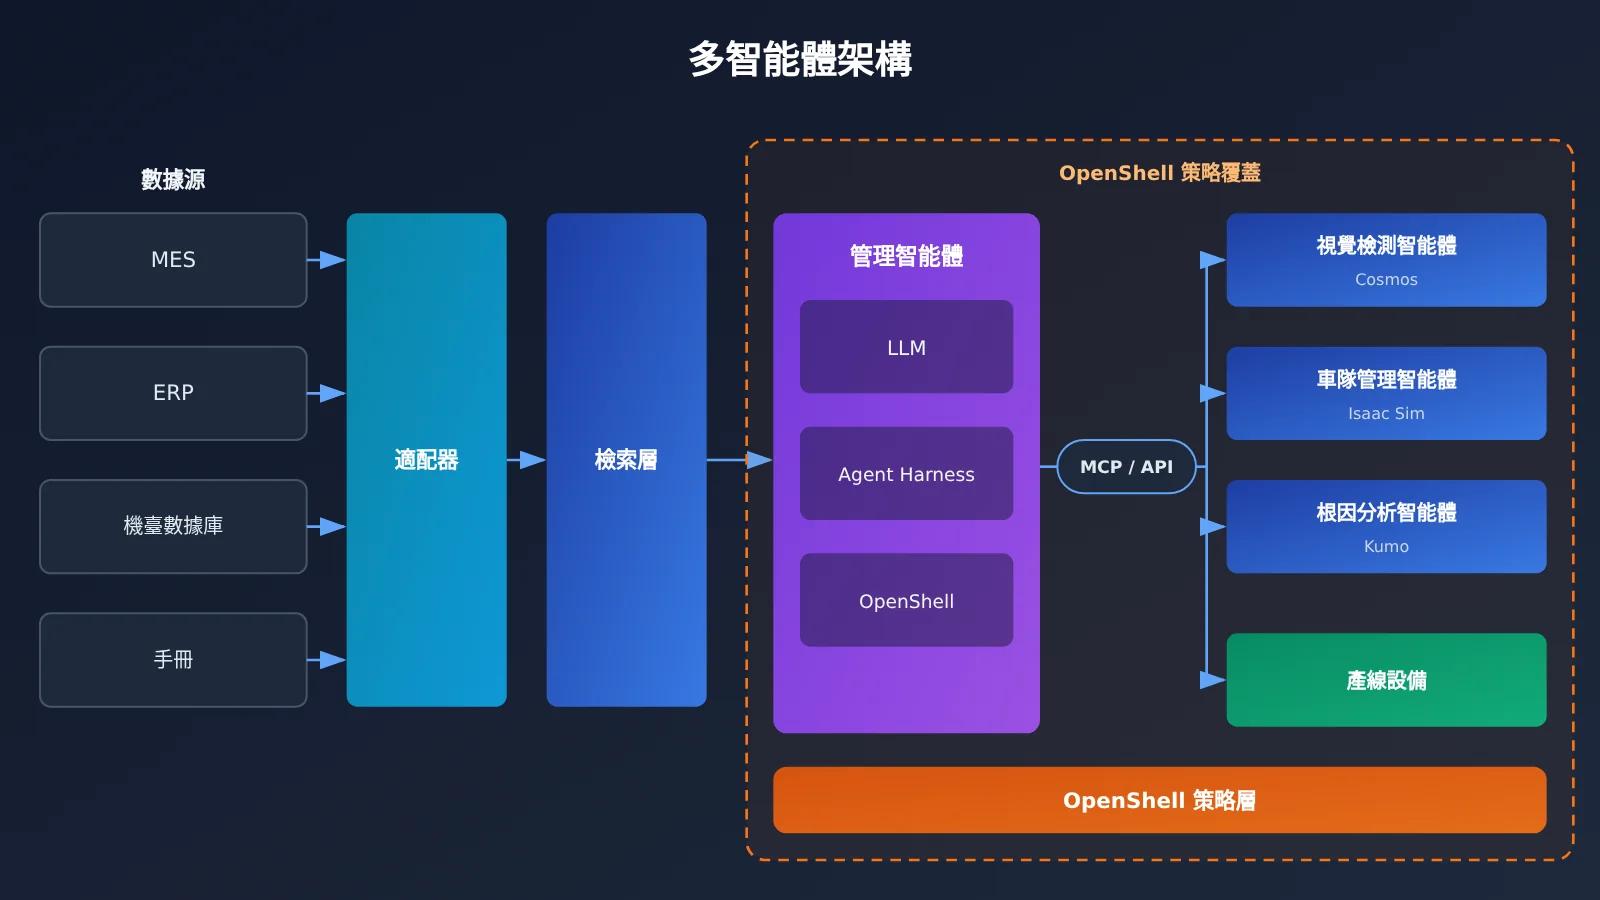
FOX 的管理智能體由三部分組成:大語言模型(LLM)負責解讀任務、關聯數據、制定計劃和評估結果;Agent Harness 負責連接工具、技能、持久記憶和專業智能體,默認使用 NemoClaw,也支持替代方案;NVIDIA OpenShell 負責隔離執行環境,並管控文件、命令和網絡目的地的訪問策略。
這種設計說明,管理智能體不只是一段提示詞,而是一個長期運行的執行環境。它要在處理後臺任務和定時任務時持續響應操作員,還要記住調查進度。因此,劃分時應把任務狀態、委派邏輯和完成標準放在管理層,不要分散到各個專業智能體中。
多智能體中的專業智能體如何劃分邊界
FOX 中的專業智能體同樣基於 LLM,並各自擁有指令、上下文、技能和工具。它們可以調用專用模型,例如用 NVIDIA Cosmos 做視覺檢查,用 Kumo 做時序異常檢測,再把發現交回管理智能體,由後者決定下一步。
判斷是否需要拆出專業智能體,可以看三點:是否需要專屬數據或模型,是否有獨立的驗收標準,以及是否可能調用高權限工具。如果三項都不滿足,把它做成管理智能體的一項技能通常更簡單。
如何拆分管理智能體與專業智能體:SMT 產線示例
官方示例從一條 AOI 告警開始。管理智能體通過 MCP 服務器或 API 取得電路板標識、受影響元件和檢測圖像,再發起二次判定。電路板標識是貫穿全流程的關鍵字段,適配器需要保留標識、時間戳、單位和來源引用,這樣後續智能體才能追溯生產歷史和機臺狀態。
| 專業智能體 | 輸入 | 調用能力 | 輸出 | 交接規則 |
|---|---|---|---|---|
| 視覺檢測智能體 | 板卡圖像、參考樣例、已批准的判定標準 | NVIDIA Cosmos | 發現、證據、不確定性 | 確認缺陷轉入處理和調查;結論不明轉人工 |
| 車隊管理智能體 | 已確認缺陷的板卡標識和目的地 | 示例中使用 NVIDIA Isaac Sim 與 ROS 2 | 權限與能力檢查結果、完成狀態 | 初期部署在搬運前需要操作員批准 |
| 根因分析智能體 | 板卡標識、加工歷史、檢測和測試記錄 | Kumo Anomaly、Elasticsearch | 含來源記錄、可疑測量值、可能原因和整改建議的 PDF 報告 | 交由產線經理審閱 |
這裏有兩個細節值得借鑑。第一,視覺檢測智能體不僅輸出“良品”或“不良品”,還要返回證據和不確定性,管理智能體才能據此決定走哪條路徑。第二,根因分析可以由功能測試失敗觸發,即使光學檢測沒有發現可見缺陷,也不必依賴上一個專業智能體的結論。
根因分析智能體的取證過程同樣清晰。對於疑似焊接缺陷,它先用迴流焊進出爐時間定位爐溫讀數,再用 Kumo Anomaly 查找異常模式,並與其他批次、檢測結果和機臺手冊比對。歷史調查可以引導檢索方向,但結論必須建立在當前程序和記錄之上,這一點能降低沿用過時經驗的風險。
還要注意,車隊管理在參考流程中是在數字孿生環境裏演示的。接入真實機器人和 AMR(自主移動機器人)時,必須另外完成工廠專屬的設備集成,不能把仿真通過直接等同於產線可用。
如何設置多智能體的人工審覈點
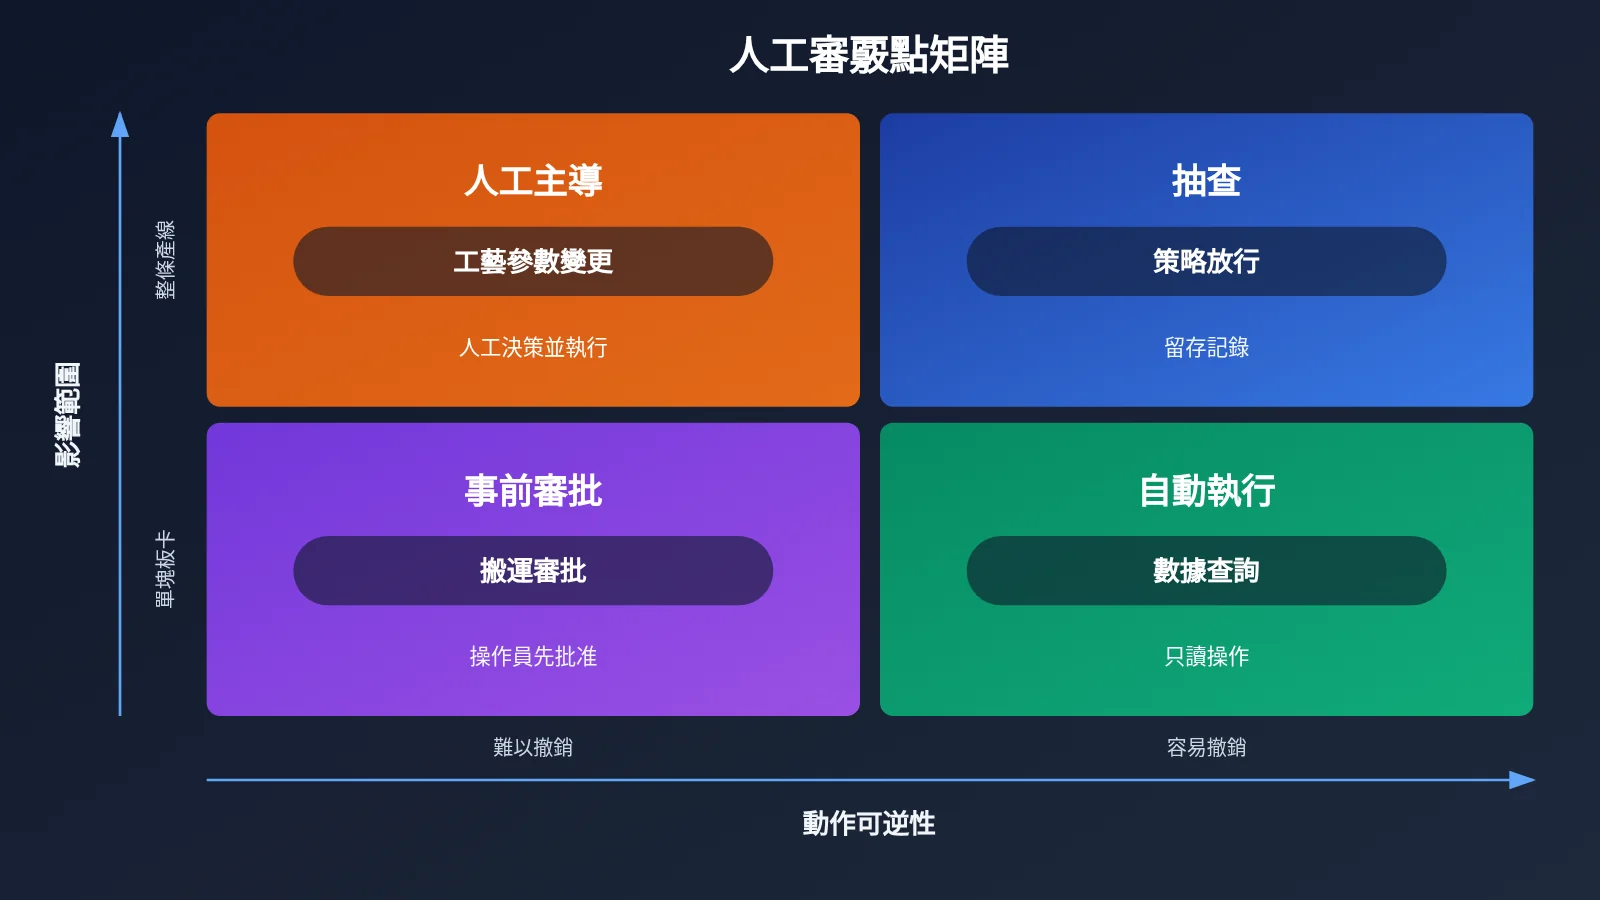
人工審覈點不是越多越好。審覈過密,操作員很快會疲勞並習慣性點“通過”;審覈過少,錯誤動作又可能直接影響實體產線。結合 FOX 示例,可以用下表作爲初版審覈矩陣。
| 決策場景 | 示例中的處理 | 建議審覈方式 | 建議審覈人 |
|---|---|---|---|
| 疑似缺陷屬於可接受偏差 | 返回證據,按工廠策略繼續生產 | 策略放行,留存記錄並抽查 | 質量工程師 |
| 視覺判定結論不明確 | 轉人工複覈 | 人工逐項判定 | 質檢人員 |
| 已確認缺陷,需要搬運返修 | 初期部署要求操作員先批准 | 動作前審批 | 現場操作員 |
| 板卡維修與複測 | 由操作員完成後再包裝 | 人工執行並記錄結果 | 返修操作員 |
| 根因結論和整改建議 | 輸出報告供產線經理審閱 | 報告審閱後再決定 | 產線經理 |
上表前兩列來自官方示例,後兩列是我們的落地建議。遇到矩陣之外的新決策時,可以依次問三個問題:
- 動作是否可逆? 只讀查詢和生成報告容易撤銷,移動實體板卡和修改工藝參數則代價更高。
- 影響範圍有多大? 影響單塊板卡和影響整條產線,審批級別應當不同。
- 證據是否充分? 證據衝突、數據缺失或模型明確表示不確定時,應轉人工而不是繼續推斷。
審覈規則最好不要只寫在提示詞裏。FOX 用 OpenShell 這類策略層定義允許的操作和需要操作員審覈的時機,這樣即使模型判斷有誤,也不能繞過執行邊界。提示詞可以指導行爲,真正的權限控制應由運行環境來兜底。
多智能體落地生產現場快速上手:6 步實施
FOX 目前以早期訪問的形式提供,藍圖已包含不少模式,但工廠專屬部分仍要由開發者完成。開始前先看清責任邊界,可以避免把參考架構誤認爲開箱即用的產品。
| 模塊 | 藍圖提供 | 開發者負責 |
|---|---|---|
| 管理智能體 | 含技能、工具、記憶和委派能力的持久環境 | 任務定義、完成標準、應用集成 |
| 工廠知識 | 數據接入與檢索模式 | 標識、時間戳、單位和來源權限映射 |
| 專業智能體 | 檢測、根因分析、報告、車隊管理示例 | 工廠判定標準、新增角色、輸出校驗 |
| 設備集成 | MCP 與 API 模式,ROS 2 和 Isaac Sim 連接 | 實體設備連接和搬運策略 |
| 部署 | 服務、模型端點和可選仿真單元配置 | 資源選擇、端點配置、訪問邊界檢查 |
無論是否採用 FOX,都可以按以下 6 步推進:
- 選定單一閉環場景:從一個觸發條件明確的流程開始,例如“AOI 告警到返修與根因報告”,同時寫清完成標準。
- 統一數據主鍵:把 MES、ERP 和機臺數據庫映射到同一套標識,並保留時間戳、單位與來源引用,手冊和 SOP 也要納入可檢索的知識庫。
- 定義智能體輸出契約:要求專業智能體至少返回結論、證據來源和不確定性,字段名可以自定,但必須能被程序校驗。
- 落實最小權限:按角色分配工具和網絡訪問權限,例如根因分析只讀生產記錄,車隊管理纔可發起搬運,且需先通過權限和能力檢查。
- 先在仿真或影子模式運行:讓智能體給出建議但不實際動作,由人工結論作爲對照,重點覆盤誤報、漏報和證據缺失。
- 逐步放開自動化:先採用動作前審批,等指標穩定且責任人確認後,再把低風險、可逆的動作改爲策略放行和抽查。
每一步都建議留下審計記錄,包括輸入數據版本、調用工具、模型結論和審批人。官方示例讓報告附帶來源記錄和可疑測量值,也是爲了讓審閱人能夠驗證結論,而不是隻能選擇相信或不相信。
多智能體的模型選型與接口配置
FOX 允許按部署要求選擇前沿模型或開放模型,官方提到的例子包括 GPT-6 Astra 和 NVIDIA Nemotron。實際選型時,可以按角色拆開評估,不必讓所有智能體共用同一個模型。
| 角色 | 模型關注點 | 官方示例能力 | 原型驗證渠道 | 計費依據 |
|---|---|---|---|---|
| 管理智能體 | 規劃能力、工具調用、長上下文 | GPT-6 Astra、NVIDIA Nemotron | 工廠內部端點、API易 apiyi.com 等 | 以實際端點的計費規則爲準 |
| 專業智能體 | 按任務控制精度與成本 | 基於 LLM,並調用專用模型 | 工廠內部端點、API易等 | API易渠道以價格頁爲準 |
| 視覺與時序模型 | 領域精度、部署方式 | NVIDIA Cosmos、Kumo Anomaly | 優先按藍圖方案部署 | 按實際部署方案覈算 |
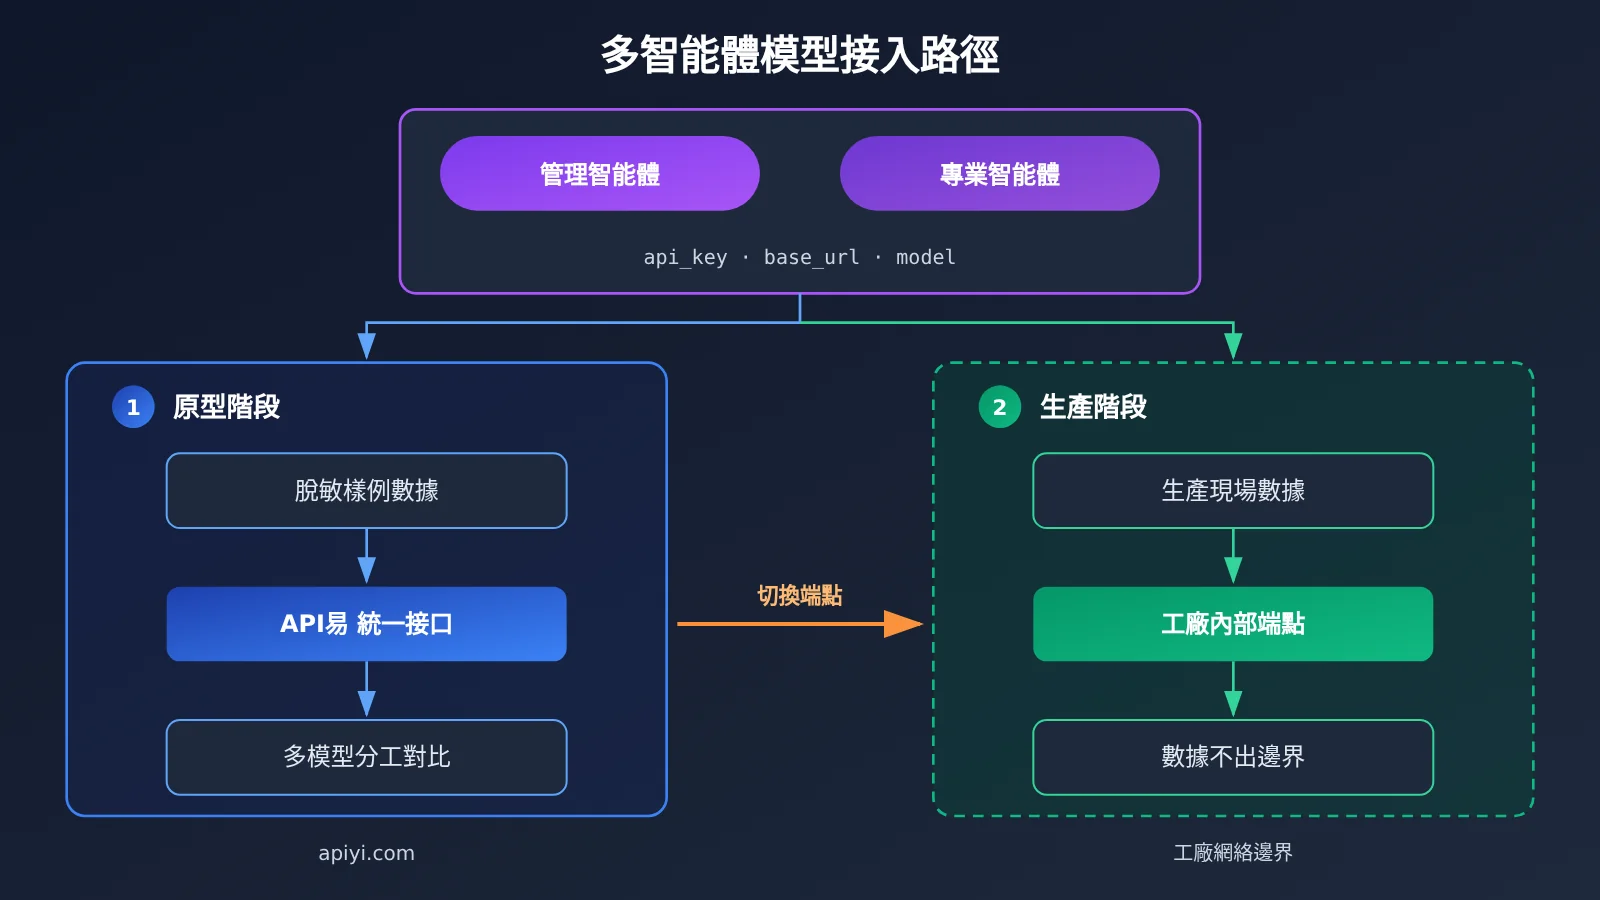
接入建議:如果想先用脫敏數據驗證 LLM 層的分工和提示詞,可以通過 API易 調用本文涉及的模型。API易 兼容 OpenAI 與 Anthropic 接口格式,通常只需配置
api_key、base_url和model三項,具體地址和可用模型請查閱文檔:https://docs.apiyi.com 。價格說明:模型價格、計費口徑、輸入輸出單價和緩存價格,均以 API易 價格頁的實際數據爲準:https://docs.apiyi.com/models 。本文不列具體數字,建議估算時按管理層和專業層分別統計調用量。
常見問題 FAQ
Q1: 什麼是多智能體中的管理智能體?
它是負責理解任務、制定計劃、委派專業智能體並彙總結果的協調者。在 FOX 中,它還連接記憶、技能和工具,並在訪問策略約束下長期運行。
Q2: 管理智能體和專業智能體有什麼區別?
管理智能體關注“下一步做什麼”,專業智能體關注“這件事的專業結論是什麼”。前者掌握全局流程,後者只用限定的上下文、技能和工具完成聚焦任務,並把證據交回管理層。
Q3: 多智能體系統中哪些決策必須保留人工審覈?
建議優先覆蓋結論不明確的判定、實體設備動作、工藝參數變更和整改決策。官方示例明確要求不確定結果轉人工,初期搬運前由操作員批准,根因報告交由產線經理審閱。
Q4: 工廠多智能體可以完全本地部署嗎?
可以。FOX 支持在 NVIDIA DGX Station 上本地託管智能體環境、模型和數據存儲。但完全本地部署要求所有模型與服務端點都位於工廠網絡內,這樣生產記錄、圖像、提示詞和調查結果才能留在本地。
Q5: 如何通過 API 快速驗證多智能體的分工設計?
可以先用脫敏樣例搭建管理和專業兩個角色,比較不同模型的任務拆解和工具調用效果。通過 API易 apiyi.com 能以 OpenAI 或 Anthropic 兼容格式接入,配置方法見 docs.apiyi.com。
Q6: 使用外部託管模型有哪些限制?如何估算成本?
使用外部模型時,必須評估哪些數據會發送到端點,涉及敏感生產數據的流程應先脫敏或改用本地模型。成本取決於調用次數和上下文長度,通過 API易 調用時,單價和緩存價格以 https://docs.apiyi.com/models 爲準。
多智能體落地生產現場核心要點 Key Takeaways
- 管理智能體管流程:統一負責計劃、委派、狀態跟蹤和結果彙總。
- 專業智能體管判斷:按數據、驗收標準和工具權限劃分獨立角色。
- 輸出要帶證據:結論必須附來源和不確定性,便於下游校驗。
- 審覈按風險設置:依據可逆性、影響範圍和證據充分度分級。
- 權限靠策略兜底:把訪問邊界放在運行環境,不只依賴提示詞。
- 仿真不等於量產:真實設備接入需要工廠專屬集成和審批流程。
- 原型先驗證分工:可用脫敏數據通過 API易 對比模型後,再確定部署方案。
總結
多智能體落地生產現場時,劃分的核心是責任邊界,而不是智能體數量:
- 管理智能體:掌握全局目標和任務狀態,負責協調跨系統證據與下一步行動。
- 專業智能體:圍繞明確任務調用專屬模型和工具,並返回可驗證的發現。
- 人工審覈點:放在不確定結論、高風險動作和最終整改決策上,並由策略層強制執行。
建議先選一條觸發明確的閉環流程,在影子模式下跑通數據、證據和審批鏈路,再逐步放開自動化。如果需要快速比較 LLM 層方案,可以通過 API易 apiyi.com 用統一接口做原型驗證,生產階段再按數據邊界確定最終部署方式。
📚 參考資料
- NVIDIA 技術博客:How NVIDIA Factory Operations Blueprint Coordinates AI Agents to Investigate Production Issues
- 鏈接:
developer.nvidia.com/blog/how-nvidia-factory-operations-blueprint-coordinates-ai-agents-to-investigate-production-issues/ -
說明:本文中 FOX 架構、SMT 示例和部署方式的事實來源,發佈於 2026 年 11 月 4 日。
-
API易 文檔中心:接口接入說明
- 鏈接:
docs.apiyi.com -
說明:查詢 OpenAI 與 Anthropic 兼容格式的具體配置方法。
-
API易 價格頁:模型列表與計費數據
- 鏈接:
docs.apiyi.com/models - 說明:覈實模型可用性、計費口徑、輸入輸出單價和緩存價格。
作者:API易 技術團隊
技術交流:歡迎在 API易 apiyi.com 網站首頁聯繫我們,更多資料可訪問 docs.apiyi.com 文檔中心。